×

 دانلود جلد اول کتاب ترکیبیات علی رضا علیپور
 دانلودکتاب آشنایی با نسبیت خاص رابرت رزنیک
 دانلودکتاب اصول و طراحی پایگاه داده ها تالین ساهاکیان
 دانلود پاورپوینت خلاصه کتاب روانشناسی اجتماعی دکتر یوسف کریمی
 دانلودکتاب کمال ذهن دکتر جو دیسپنزا
 دانلود کتاب کنیز سفید نوشته منوچهر دبیرمنش
 دانلود جلد چهارم کتاب شرح شوق سعید حمیدیان
 دانلودکتاب اقتصاد سیاسی جمهوری اسلامی بهمن احمدی امویی
 دانلود جلد دوم کتاب شرح شوق سعید حمیدیان
 مجموعه ی آموزش تعمیر لامپ کم مصرف (از مبتدی تا پیشرفته)
 آموزش برنامه نویسی آردوینو
 کسب و کار اینترنتی در منزل
 درامدزایی در خواب! (تعجب نکنید! بخوانید)
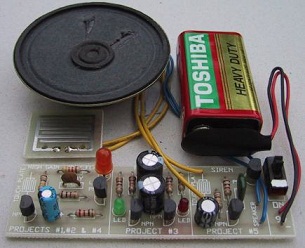 مدار داخلی واکی تاکی(اموزش ساخت)
 کتاب افزایش ممبر کانال تلگرام
 دانلود100% رایگان نرم افزار تبلیغات در تلگرام + آموزش کامل و فیلم آموزشی
 روش اصلی موفقیت در کنکور و آزمون ها(پزشکی، حقوق، مهندسی، نمونه و تیزهوشان) با پکیج کنکورپلاس
 ثروتمند شدن حق شماست !! امتحان کنید!!!
 کسب درآمد میلیونی از وبلاگ
 دانلودپکیج ربات فالوور و لایک نامحدود و رایگان اینستاگرام(فوق حرفه ای)
 چگونه هر کسی را عاشق خود کنیم ؟
 مجموعه "صفر تا صد راه اندازی کارگاه جوراب بافی"
 کسب درآمد اینترنتی و دائمی به صورت صفر تا صد کار
 کسب در آمد میلیونی از اینترنت (نسخه ی پیشرفته) 80 درصد تخفیف
 کاغذ میلیمتری
 تحقیق تاریخ آرایش و گریم
 کسب در آمد از اینترنت
 پکیج افزایش فالوور تضمینی برای اینستاگرام
 کسب درآمد رایگان از سیستم همکاری در فروش
 قرارداد اجاره نامه سایز A3
 نمونه سوالات تاپ ناچ فاندامنتال a
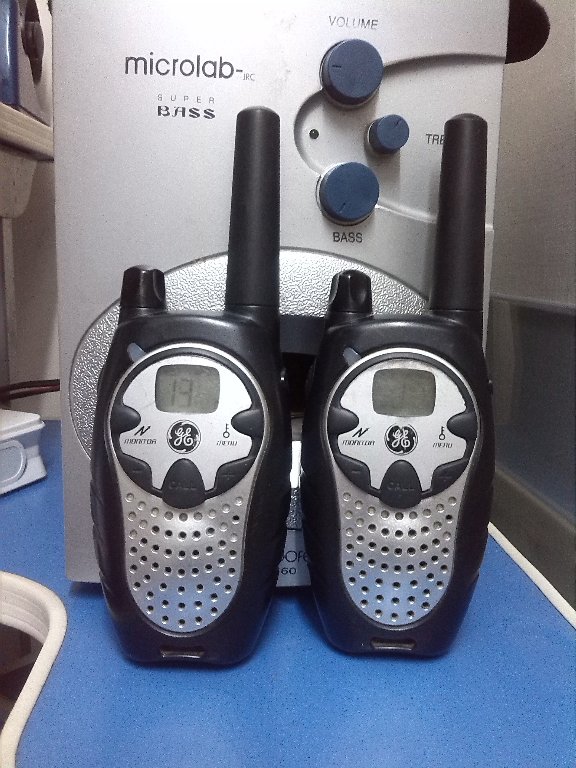 دانلود مدار داخلی بیسیم(واکی تاکی)
 نقش اقلیم در معماری( طراحی اقلیمی)
 آموزش افزایش لایک و فالوور واقعی اینستاگرام در اندروید و iOS به صورت نامحدود
 پکیج حرفه ای آموزش کسب درآمد میلیونی از اینترنت ( تضمینی و تست شده)
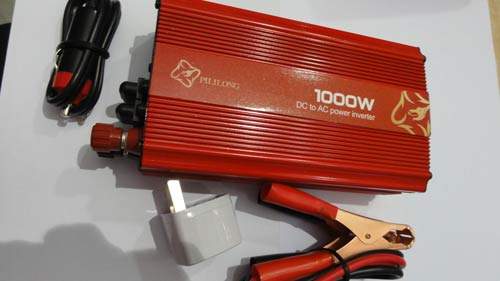 مدار اینورتر 100 آمپری جهت جوشکاری
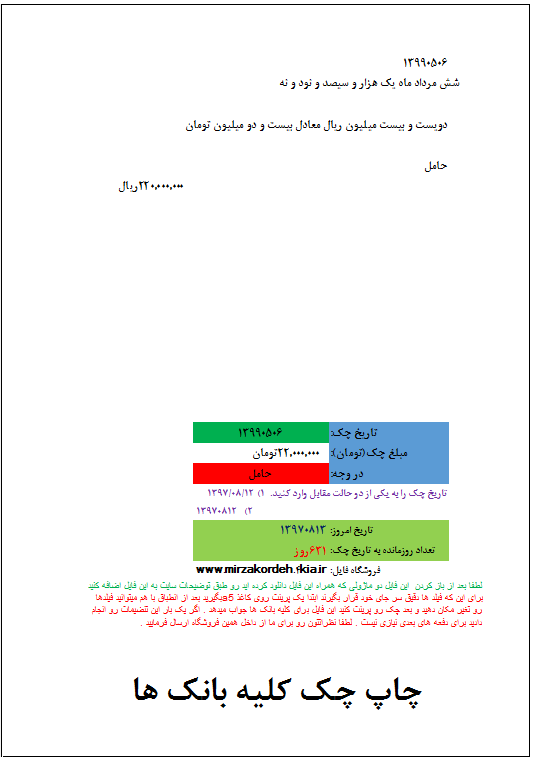 چاپ چک کلیه بانک ها با اکسل
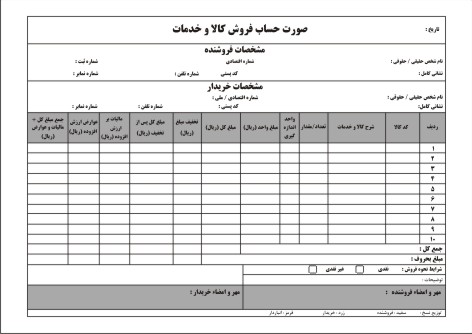 فاکتور فروش رسمی مورد تایید دارایی
دانلود پاورپوینت الگوریتم کنترل مد لغزشی تطبیقی برای ربات موازی کابلی نیمه مقید با فرمت ppt ودر 19 اسلاید قابل ویرایش
فهرست مطالب
قسمتی از متن پاورپوینت
رباتهای کابلی
معایب رباتهای سری و موازی:
استفاده از کابل کشسان به عنوان بازو :
معرفی ربات کابلی ثامن (Samen SpaceCam)
نیاز به اطلاع قبلی از کران بالای عدم قطعیتهای سیستم:
استفاده از کنترل تطبیقی مد لغزشی
شبیه سازی الگوریتم پیشنهادی در نرم افزار متلب
1- نیروی کشش کابلها کنترل کنندههای ASMC و SMC
1- خطای موقعیت مجری نهایی برای ربات کابلی ثامن با کنترل کنندههای ASMC و SMC
شبیه سازی الگوریتم پیشنهادی در نرم افزار متلب
1- نیروی کشش کابلها کنترل کنندههای ASMC و SMC در حضور اغتشاش
1- خطای موقعیت مجری نهایی برای ربات کابلی ثامن با کنترل کنندههای ASMC و SMC در حضور اغتشاش
خطای موقعیت ربات با کنترلکنندههای ASMC و SMC با عدم قطعیت 5 درصدی در جرم مجری نهایی
1- نیروی کشش کابلها کنترل کنندههای ASMC و SMC با عدم قطعیت 5 درصدی در جرم مجری نهایی